Fini les dérives de trajectoire sur vos véhicules autonomes
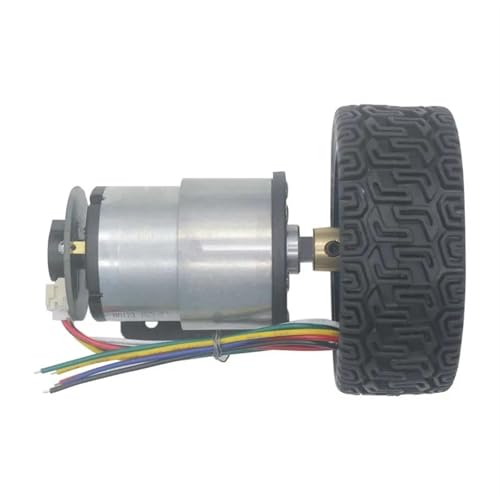
De nombreux constructeurs de robots font face au même problème : des moteurs qui tournent à des vitesses légèrement différentes, provoquant une trajectoire courbe indésirable. Le moteur JGB37-520 résout définitivement ce problème grâce à l'intégration d'un codeur de haute précision.
Un contrôle total de la vitesse de rotation
En analysant les impulsions générées par l'encodeur sous une tension de 12V, votre microcontrôleur ajuste en permanence la puissance envoyée à chaque roue. Votre robot avance enfin parfaitement droit, que le sol soit lisse, rugueux ou légèrement incliné.
Une résistance mécanique face aux blocages
Les engrenages en plastique des moteurs standards cassent souvent lorsque le robot rencontre un obstacle fixe. Ce modèle JGB37-520 en version 1000 RPM utilise une pignonnerie métallique robuste capable d'encaisser les arrêts brusques sans détérioration des dents.
| Problème Courant | Solution Apportée par le JGB37-520 |
|---|---|
| Robot qui dévie de sa trajectoire | Codeur intégré pour un ajustement en temps réel |
| Engrenages qui cassent sous la contrainte | Structure interne entièrement métallique |
| Manque de vitesse lors des lignes droites | Régime performant de 1000 RPM sous 12V |